esplorazione
Il robot da Vinci: cosa fa davvero, come funziona e perché porta il nome di Leonardo
Il robot chirurgico da Vinci non opera da solo. Come è fatto, come funziona, cosa dicono gli studi, i numeri e perché si chiama come Leonardo.

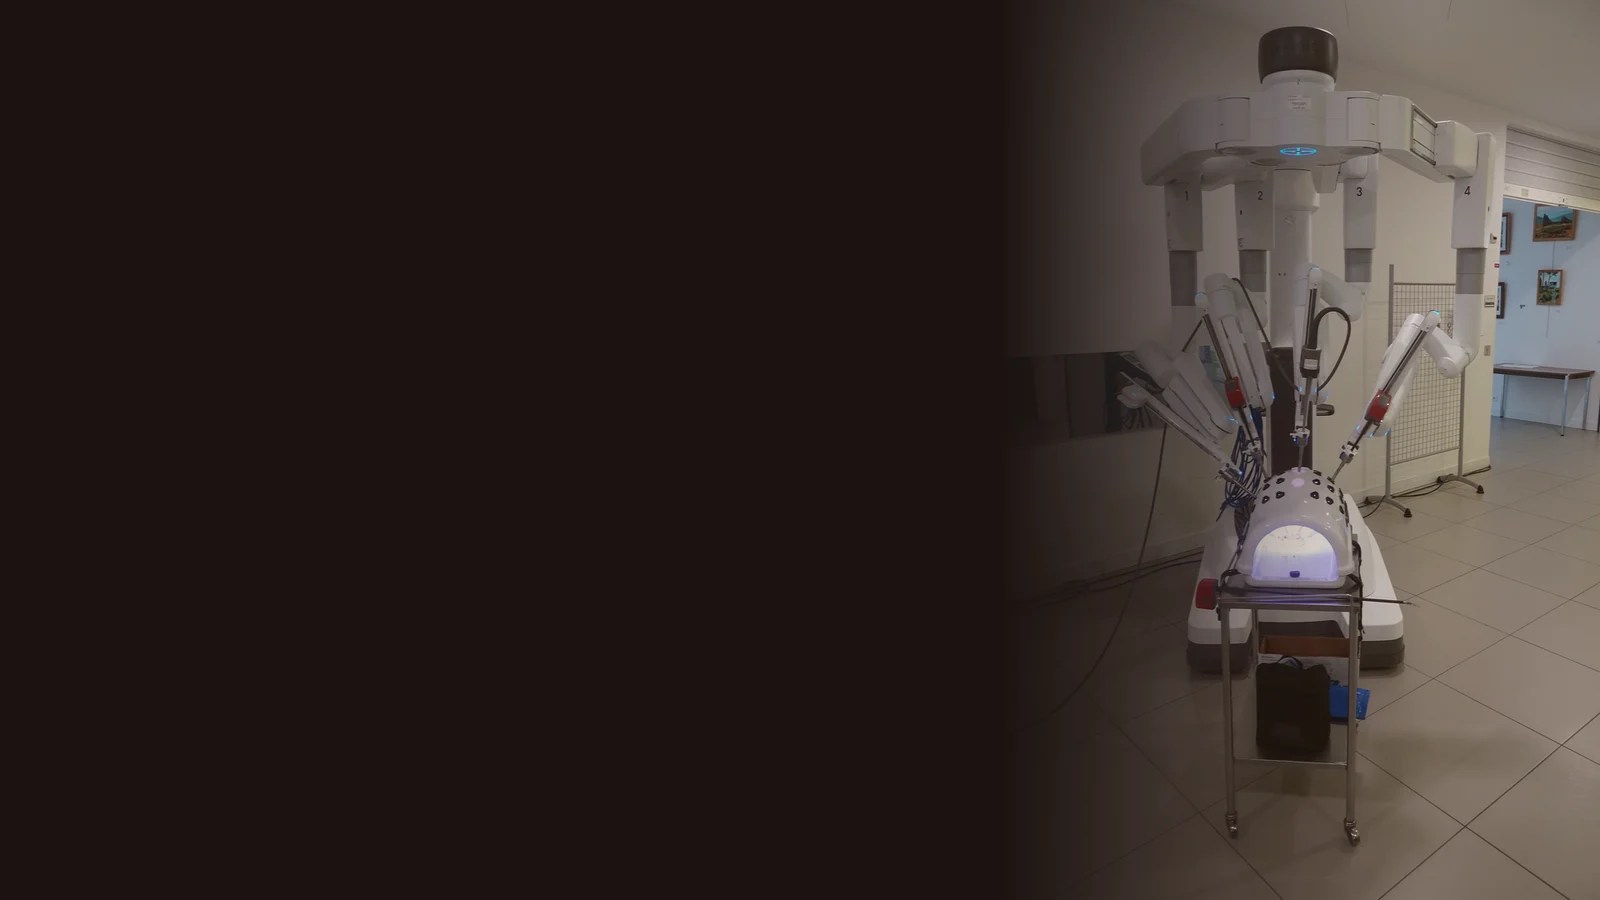
Un chirurgo siede su una poltrona, a qualche metro dal paziente, con la fronte appoggiata a un visore. Muove due impugnature con le dita. Accanto al letto, quattro bracci meccanici fanno gli stessi gesti dentro la pancia di una persona, con strumenti sottili e fori di circa un centimetro. Lo chiamano robot chirurgico, ma il nome inganna: il robot non opera da solo. È uno strumento, come un bisturi molto sofisticato, nelle mani di un chirurgo. Il più famoso si chiama da Vinci, e il nome non è un caso: viene proprio da Leonardo. In questo articolo vediamo da dove arriva, come è fatto, come funziona, cosa dicono gli studi su quanto serve davvero e perché non è una bacchetta magica.
In breve · tocca per girareCos’è il robot da Vinci?
È un sistema «maestro e allievo» prodotto da Intuitive Surgical: il chirurgo guida dei bracci robotici da una console con visore 3D. Il robot non decide niente: ripete i gesti del chirurgo, in scala ridotta e senza tremore.
Dal 2000 è autorizzato negli Stati Uniti; nel 2025 sono stati fatti circa 3,15 milioni di interventi con questa famiglia di robot, con oltre 11.000 sistemi installati nel mondo.
Gli studi dicono che in molti interventi i risultati sono simili a quelli delle tecniche tradizionali. Il robot costa di più e richiede più tempo in sala all’inizio: il suo vantaggio sta soprattutto nella precisione e nell’ergonomia per il chirurgo.
Perché si chiama «da Vinci»
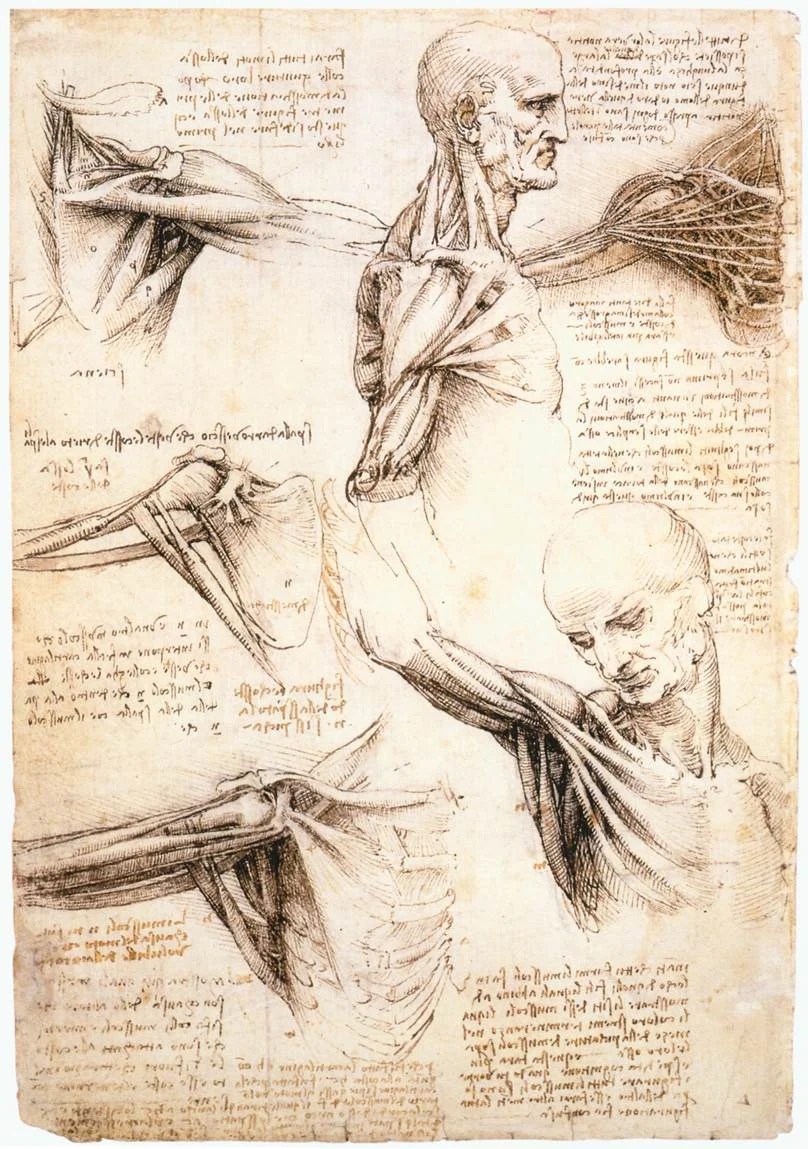
Il nome è un omaggio a Leonardo da Vinci. La ragione ufficiale, dice l’azienda, è che Leonardo fu uno dei grandi studiosi dell’anatomia umana. Aveva ragione di pensarci: Leonardo studiò l’anatomia con le dissezioni e riempì fogli di disegni di muscoli, tendini e articolazioni, con una precisione che per secoli nessuno ebbe. Il robot, in fondo, serve a lavorare dentro quelle strutture.
C’è anche un secondo omaggio, più curioso. Leonardo progettò verso la fine del Quattrocento un cavaliere meccanico, un automa umanoide che si pensa abbia anche costruito: la sua esistenza si basa su disegni ritrovati negli anni Cinquanta, e ricostruzioni moderne ne hanno costruito dei modelli. Secondo alcune ricostruzioni, i primi prototipi dell’azienda furono chiamati «Lenny» (da Leonardo) e «Mona» (la Gioconda). Il fatto che sia stato davvero il cavaliere meccanico a ispirare il nome è un’interpretazione, non una decisione documentata. Ma il collegamento tra le due epoche, il «primo robot» e l’ultimo, resta bellissimo.
Come nasce: dai campi di battaglia alla sala operatoria
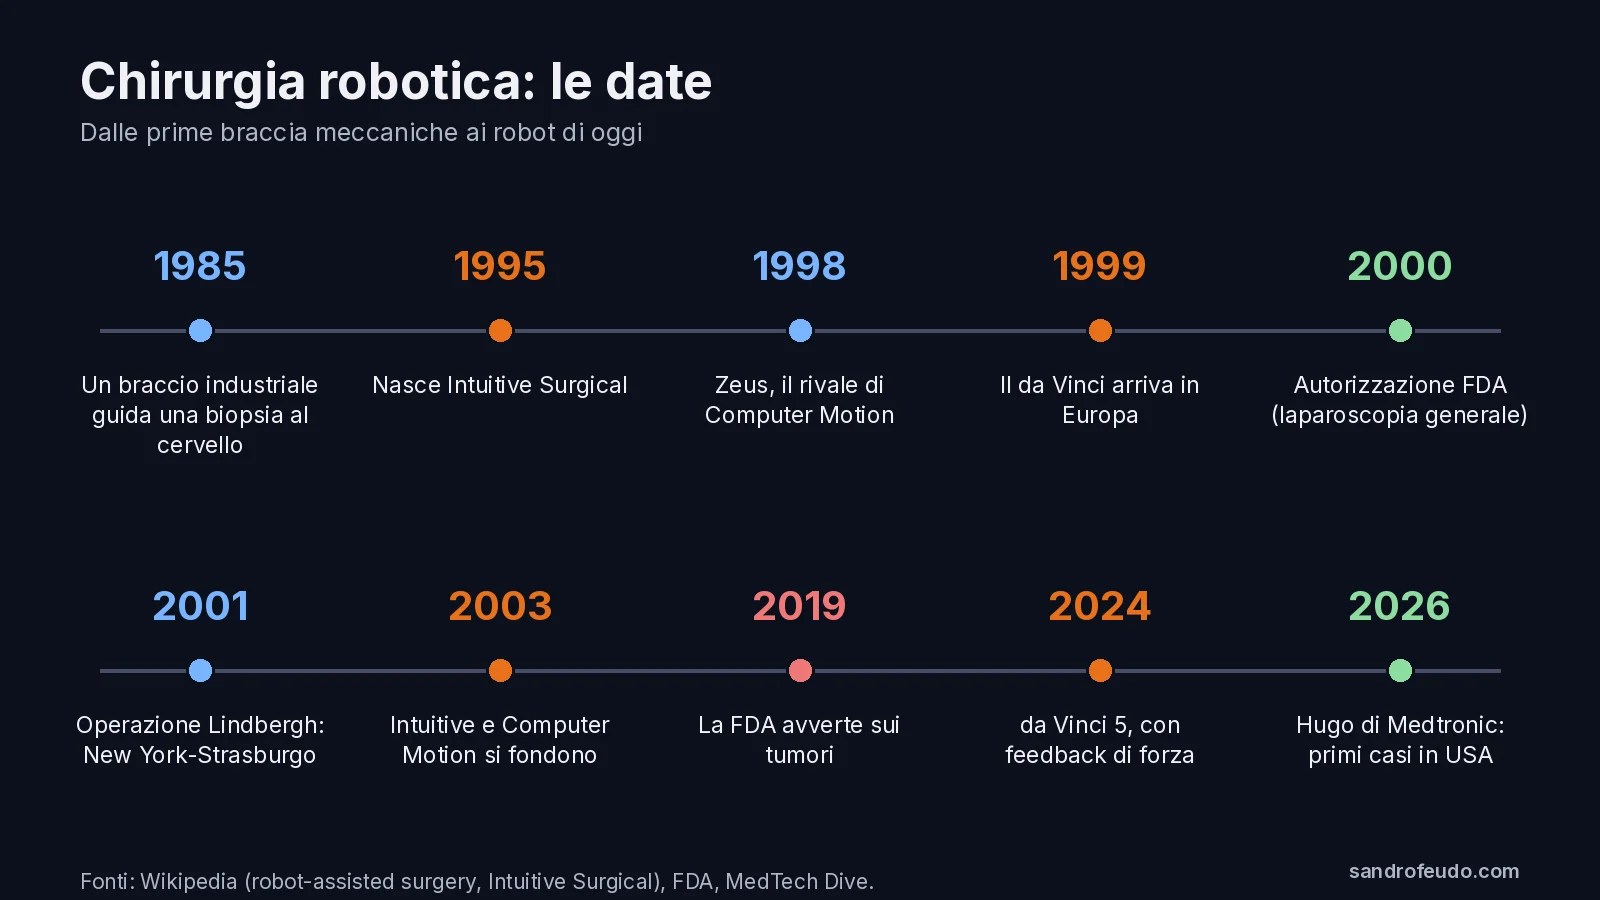
L’idea di operare da lontano è nata per i campi di battaglia. Alla fine degli anni Ottanta i ricercatori Ajit Shah e Gary Guthart, allo SRI International in California, lavoravano a un sistema di «telepresenza chirurgica»: nel 1990 arrivarono fondi dei National Institutes of Health, e la DARPA, l’agenzia americana per i progetti avanzati, si interessò all’idea di operare da lontano i soldati feriti. Nel 1995 John Freund, Frederic Moll e Robert Younge fondarono Intuitive Surgical, con la licenza di quella tecnologia.
Non erano soli. Un’altra azienda, Computer Motion, aveva un robot rivale, chiamato Zeus (1998). Il 7 settembre 2001 un team guidato da Jacques Marescaux, a New York, operò con una versione modificata di Zeus una donna di 68 anni a Strasburgo, a circa 7.000 chilometri di distanza: l’operazione Lindbergh, la prima colecistectomia a distanza transatlantica. Un team di chirurghi restò accanto alla paziente, pronto a intervenire. Intanto il da Vinci era arrivato in Europa nel 1999, e nel 2000 la FDA, l’ente americano che autorizza i dispositivi medici, lo autorizzò per la chirurgia laparoscopica generale. Nello stesso anno Intuitive si quotò in borsa raccogliendo 46 milioni di dollari. Nel 2003 le due aziende rivali, che si facevano causa per i brevetti, si fusero: da allora il campo è stato dominato dal da Vinci.
Com’è fatto: tre parti e quattro bracci
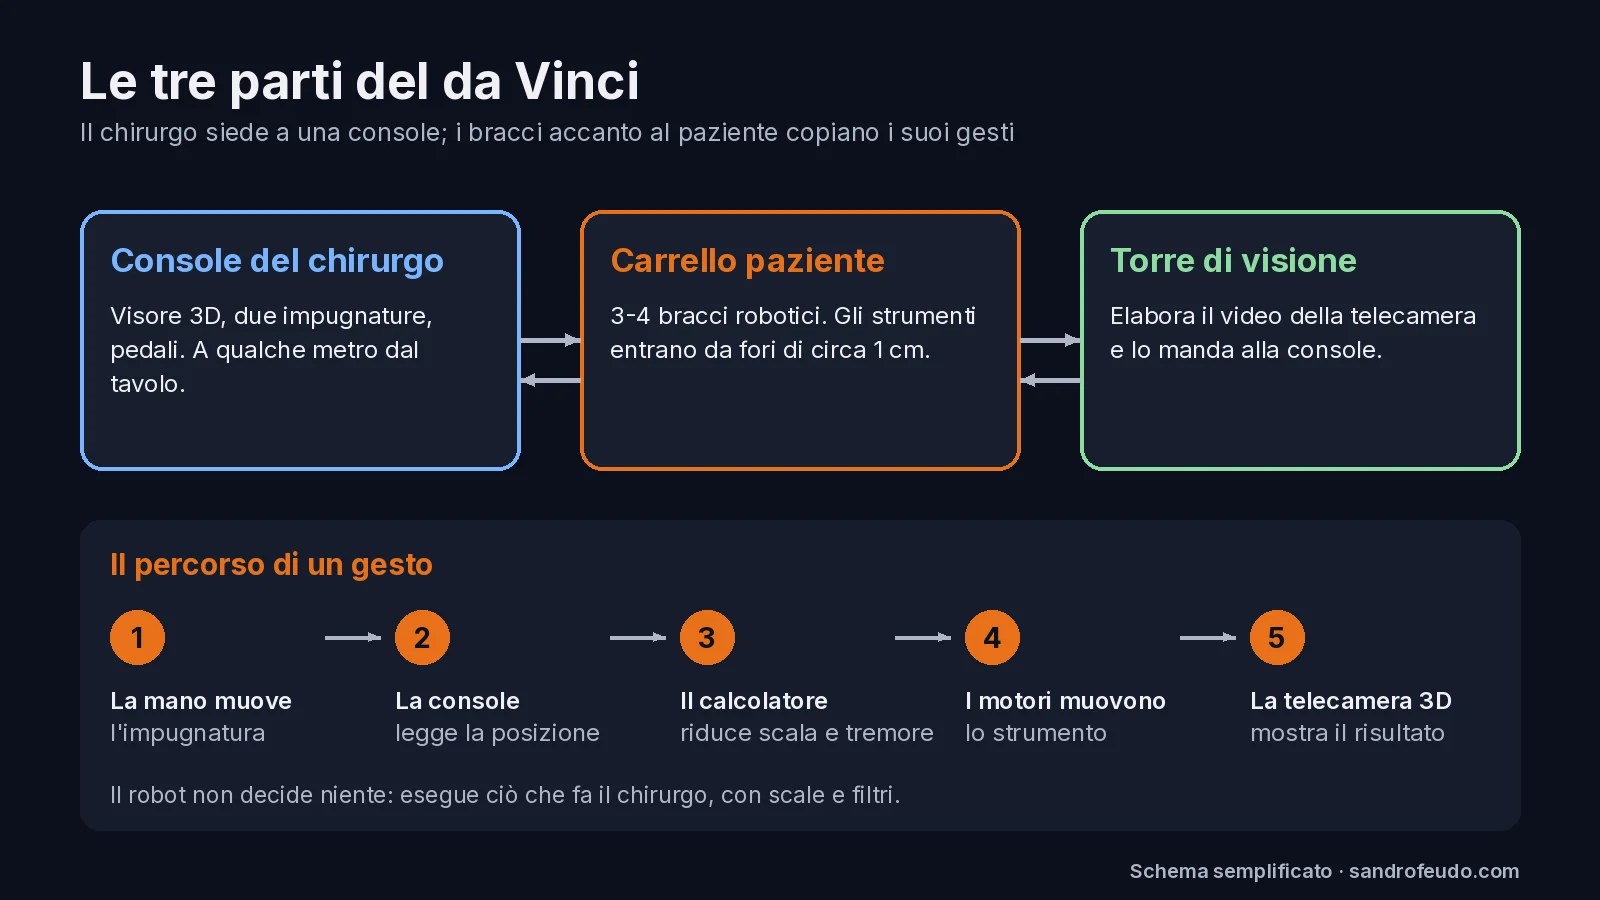
Un sistema da Vinci ha tre parti principali. La console del chirurgo è dove siede lui: un visore con immagini 3D ingrandite, due impugnature e dei pedali. Il carrello paziente sta accanto al letto e porta tre o quattro bracci robotici: uno regge la telecamera, gli altri gli strumenti. La torre di visione elabora il video e lo manda alla console.
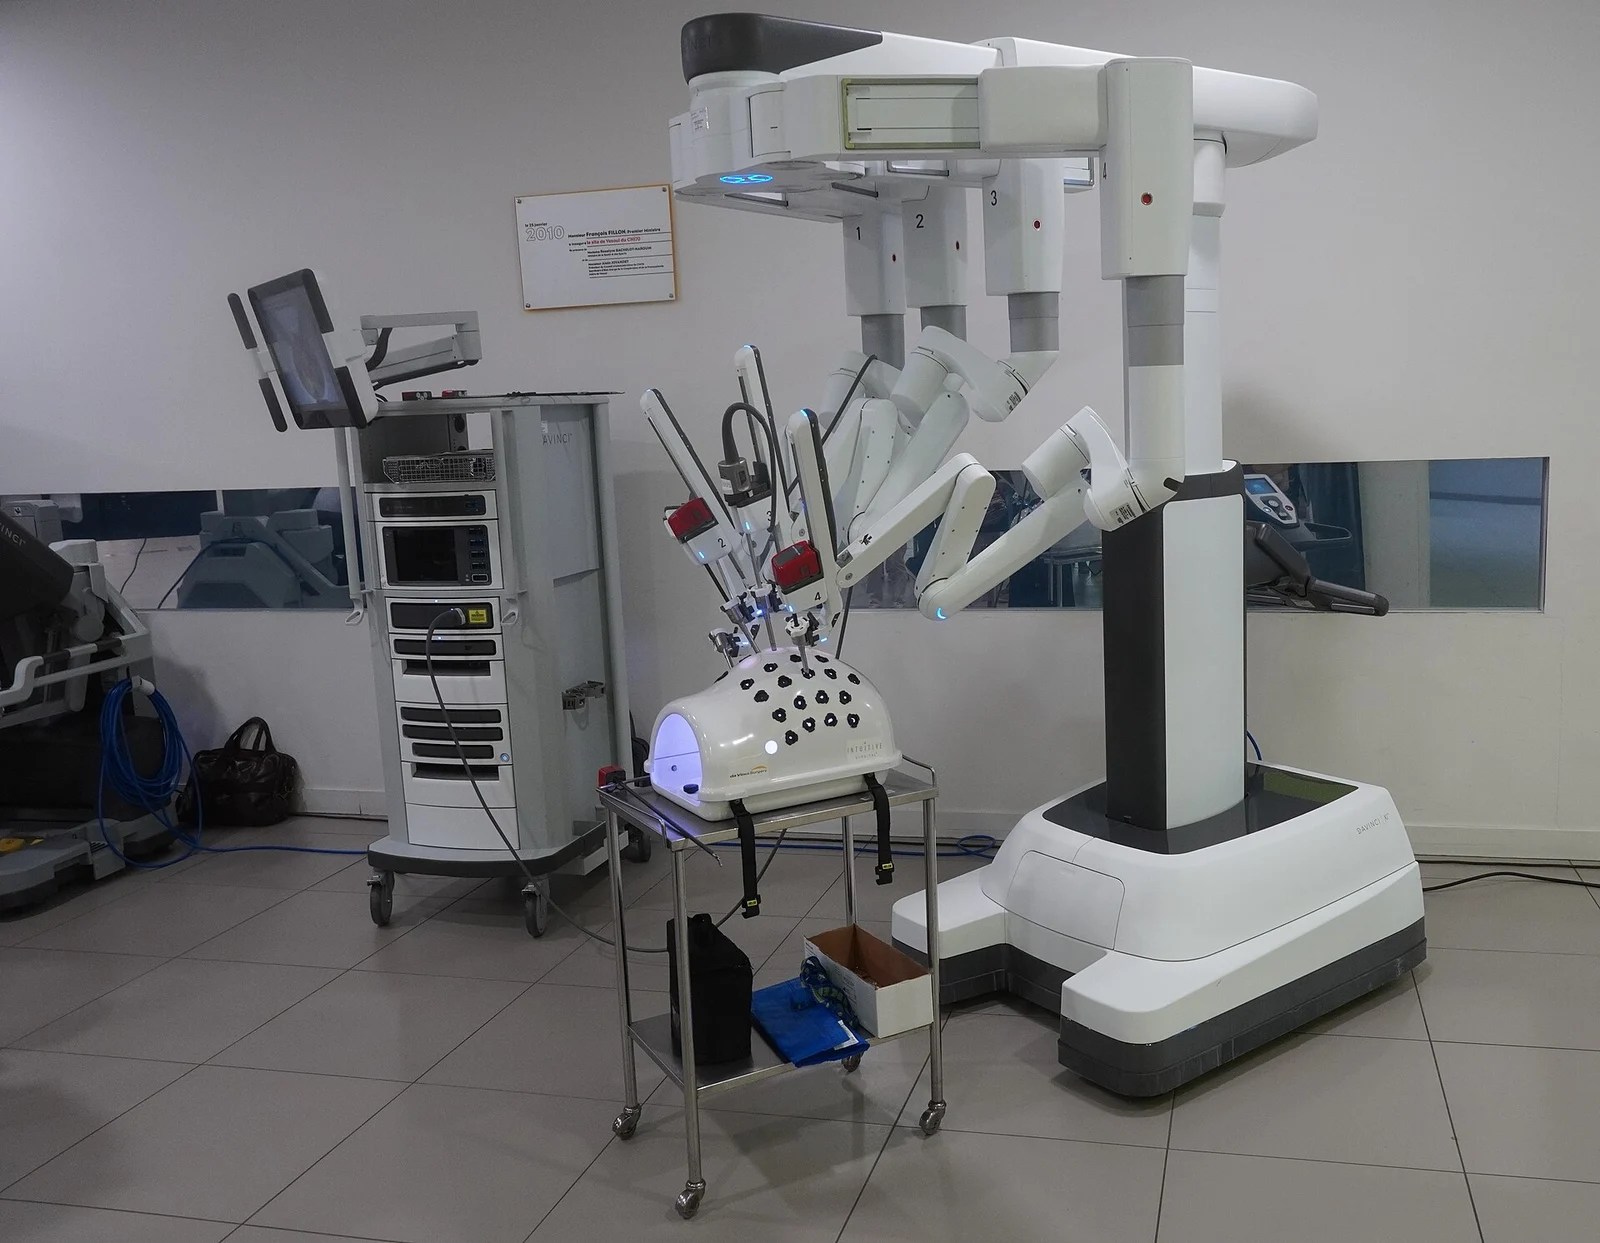
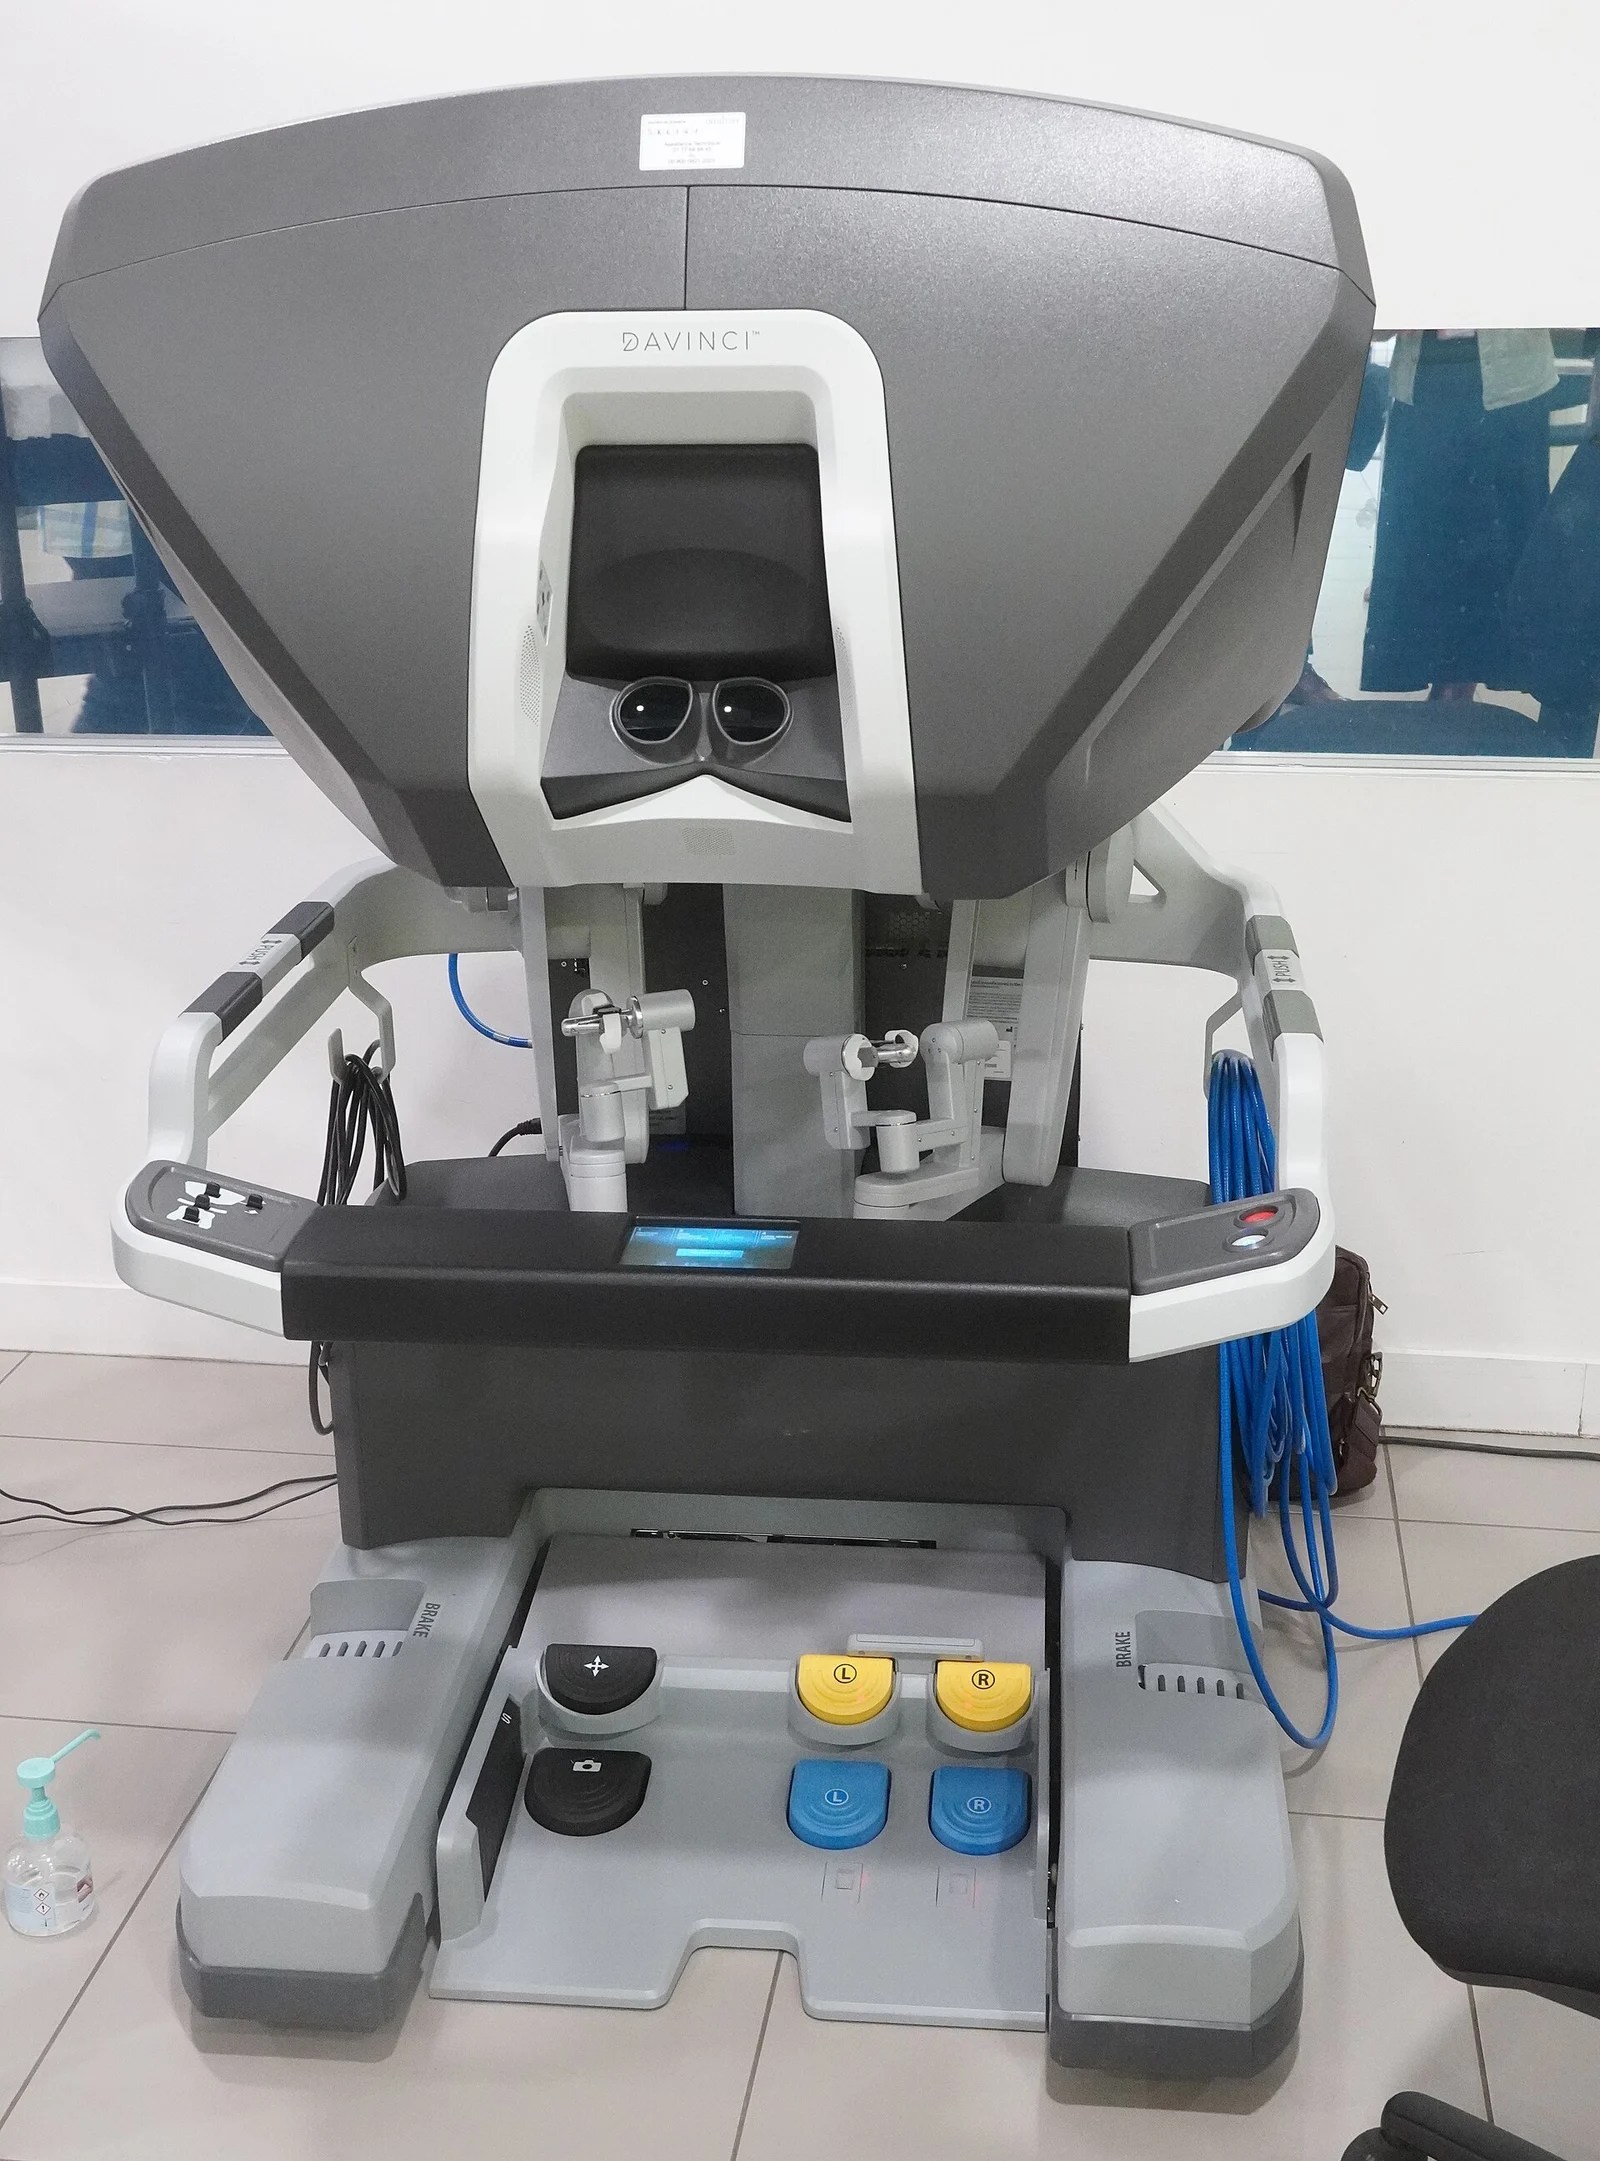
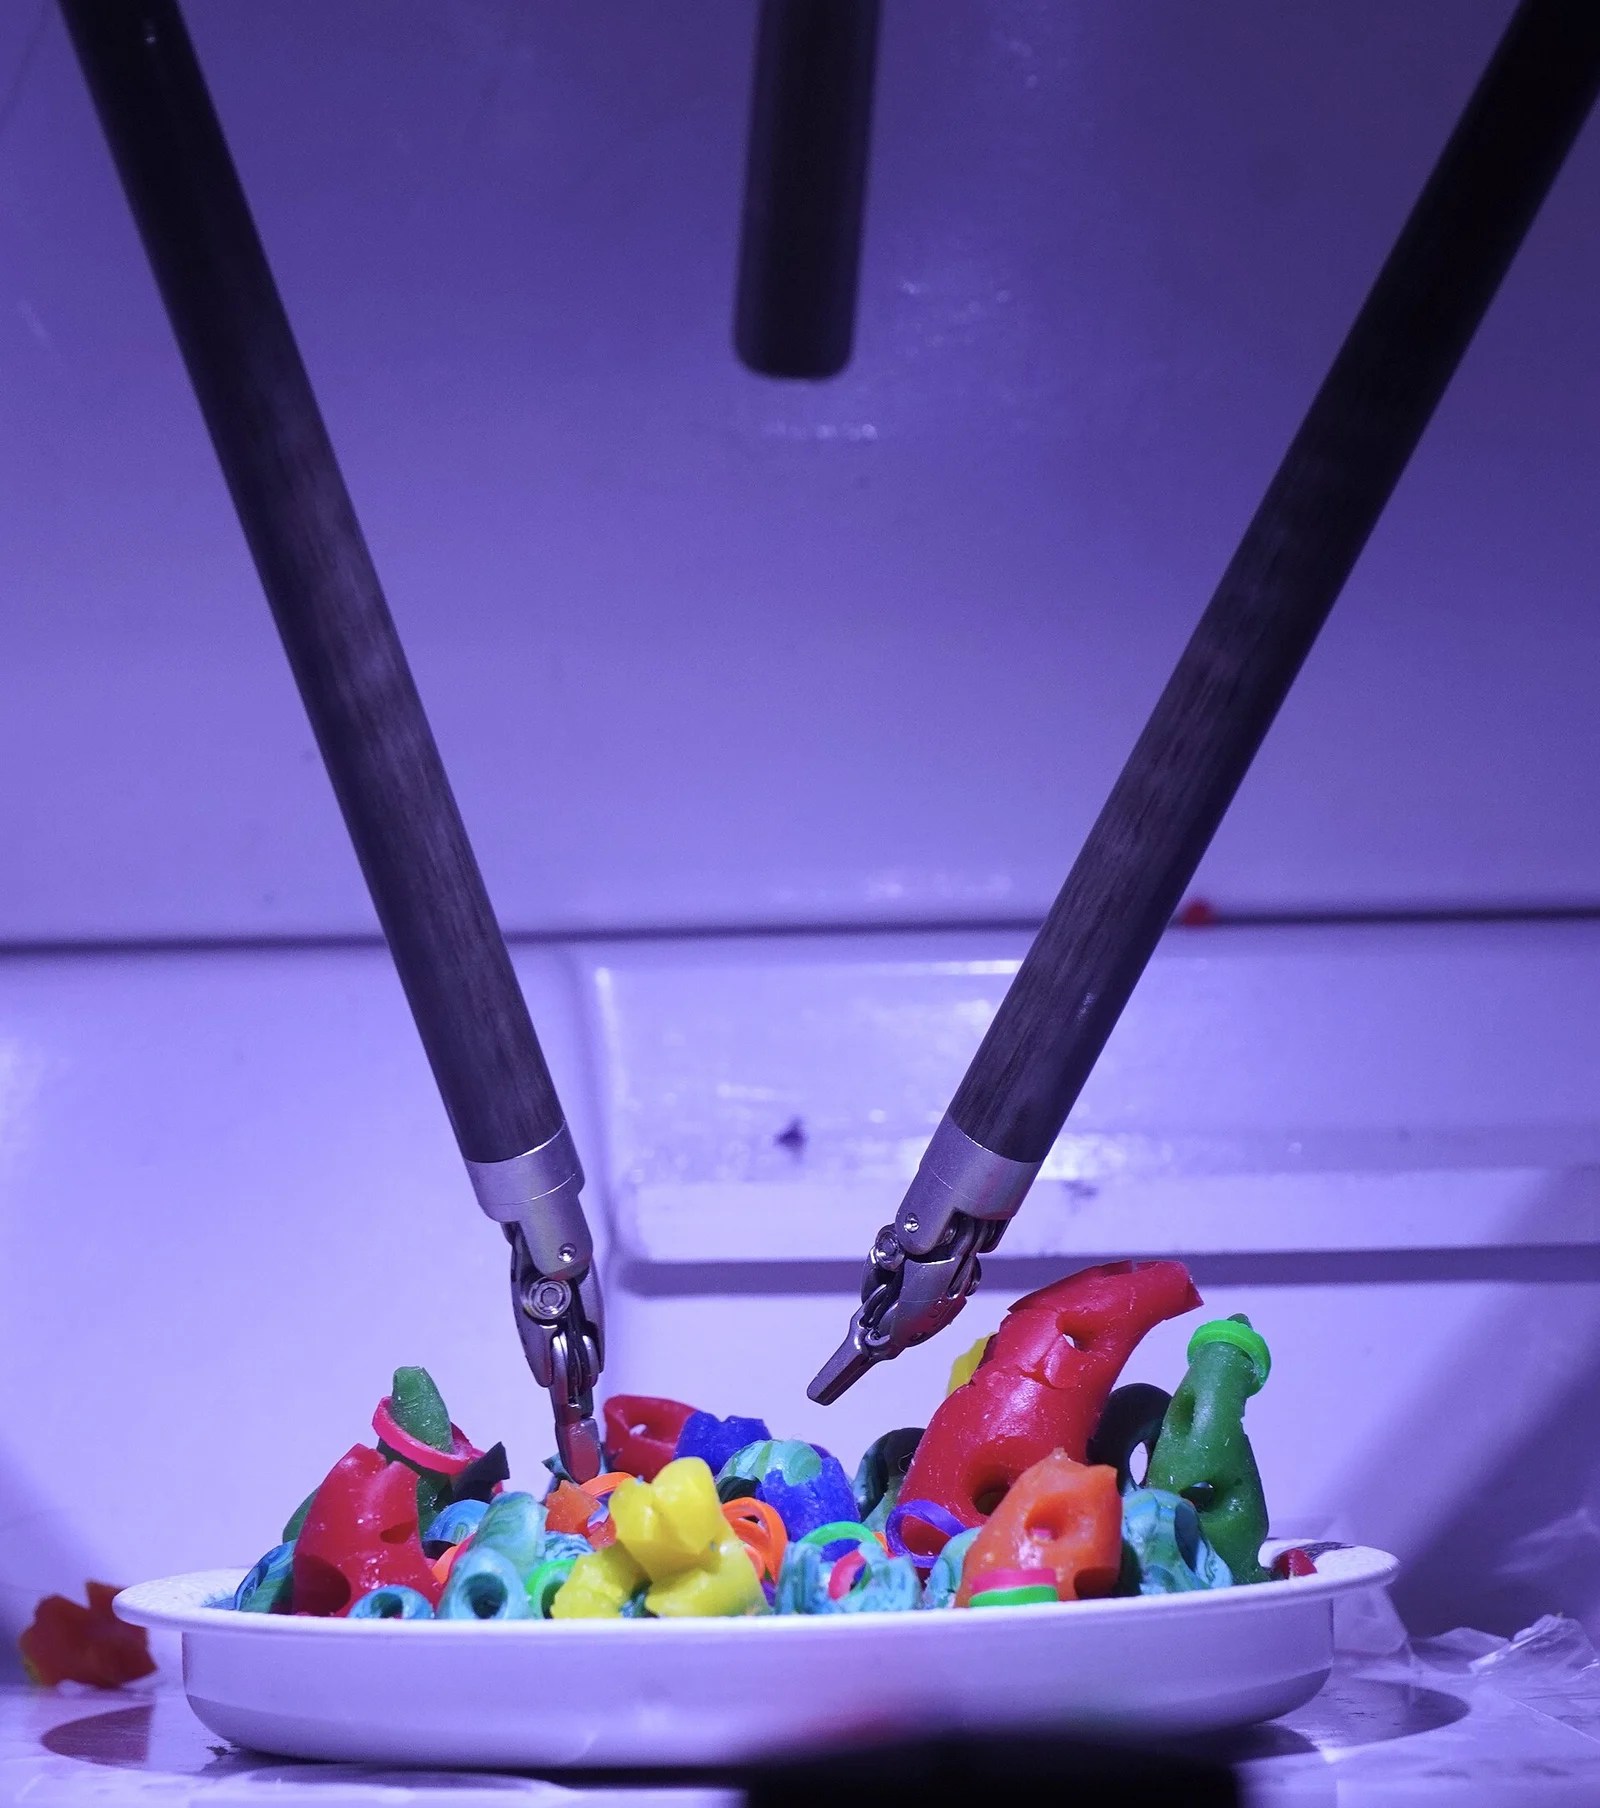
Gli strumenti sono la parte più ingegnosa. Quelli del da Vinci X e Xi sono grandi circa 8 mm e hanno in punta un «polso» che si piega come quello di una mano, con sette gradi di libertà in tutto: tre per portare la punta in un punto dello spazio, tre per orientarla, e uno per aprire e chiudere la pinza. Sono controllati da fili e pulegge dentro l’asta. Sono anche «a vita limitata»: un chip dentro lo strumento conta gli utilizzi e lo disattiva dopo un numero stabilito (le cifre esatte sono contestate: una causa collettiva parla di circa dieci usi, ma non è una specifica ufficiale).
Il chirurgo è accompagnato da un’équipe: un assistente al tavolo, che cambia gli strumenti e usa i ferri tradizionali, un anestesista e un infermiere strumentista. Un team deve sempre poter togliere il robot e proseguire l’intervento «a mano».
Come funziona, da ingegnere
Quando il chirurgo muove una mano, i sensori della console leggono la posizione; un calcolatore riduce la scala e filtra il tremore; i motori dei bracci muovono lo strumento; la telecamera 3D mostra il risultato. Tutto questo si ripete migliaia di volte al secondo. Il ritardo totale tra il gesto e l’immagine è di poche decine di millisecondi: se fosse molto di più, la mano non riuscirebbe a correggersi. Per questo console e paziente stanno nella stessa stanza.
Tre idee fanno il lavoro. La prima è il fulcro: lo strumento entra da un foro, il «trocar», e ruota attorno a quel punto fisso, che i bracci mantengono per vincolo meccanico o di software. Così la parete addominale non viene stirata. Come in una leva, la punta si muove in verso opposto alla mano: il software corregge, e il chirurgo muove la mano in modo naturale.
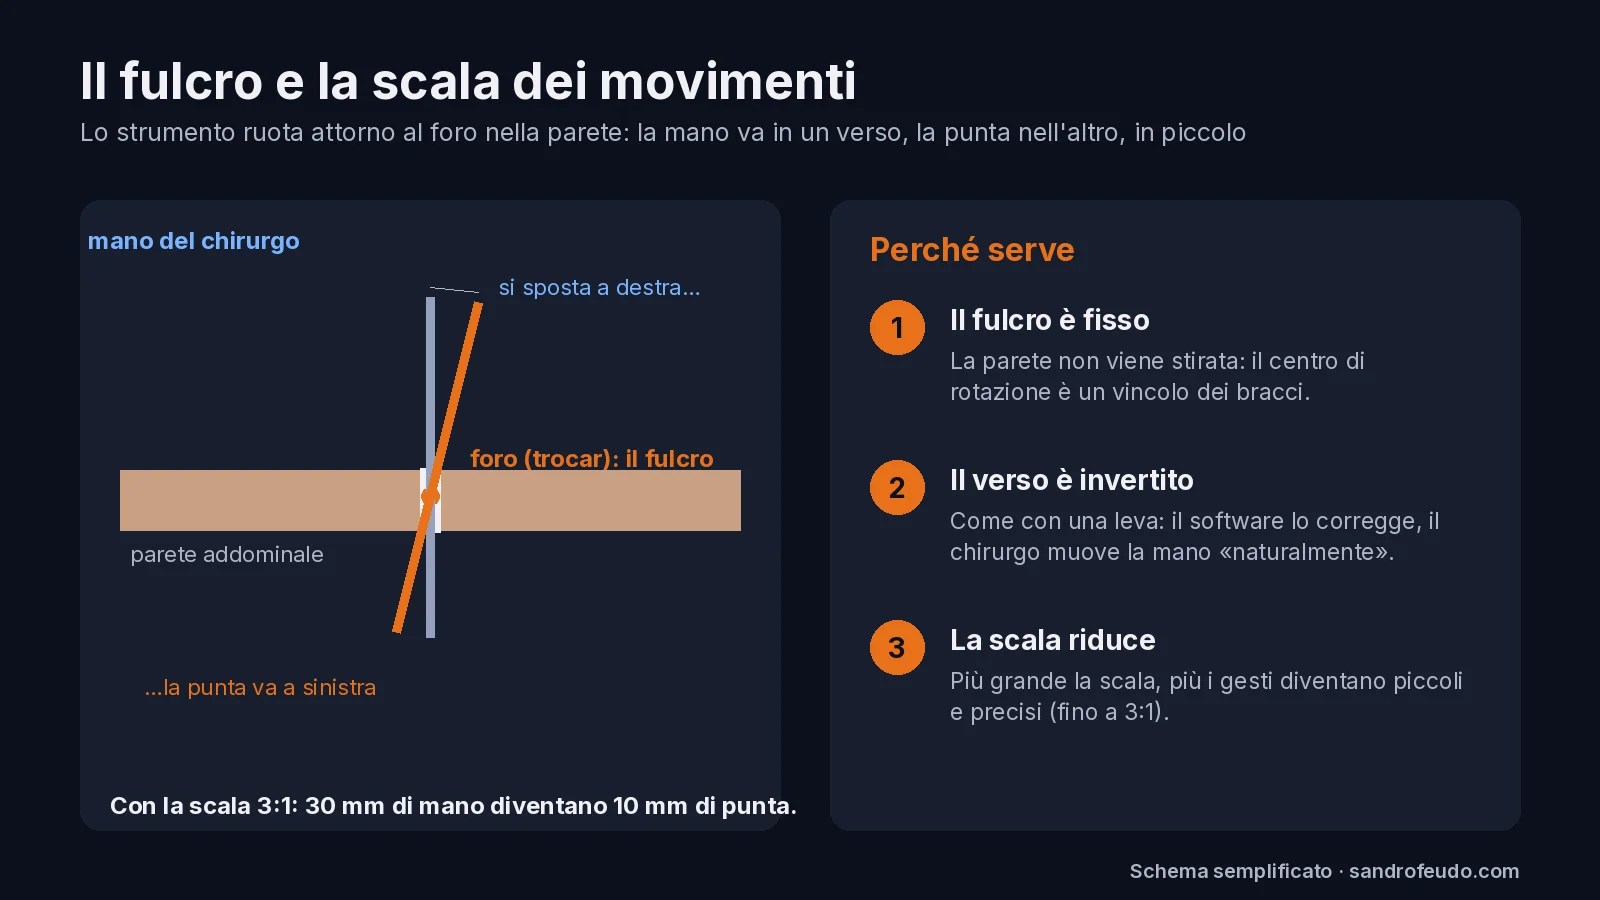
La seconda è la scala. Con una scala 3:1, 30 millimetri di movimento della mano diventano 10 millimetri alla punta. La terza è il filtro del tremore: la mano di una persona oscilla in modo naturale, con frequenze intorno a 8-12 Hz. Il software lascia passare i movimenti lenti e volontari e taglia quelli veloci. Si può calcolare con una formula semplice: un filtro passa-basso del primo ordine, con frequenza di taglio \(f_c\), riduce un’oscillazione di frequenza \(f\) del fattore
\[|H|=\frac{1}{\sqrt{1+(f/f_c)^2}}\]
Con \(f_c=2\) Hz e un tremore a 10 Hz il fattore vale circa 0,2: la scala 3:1 e il filtro insieme portano un tremore di 0,5 mm a circa 0,03 mm.
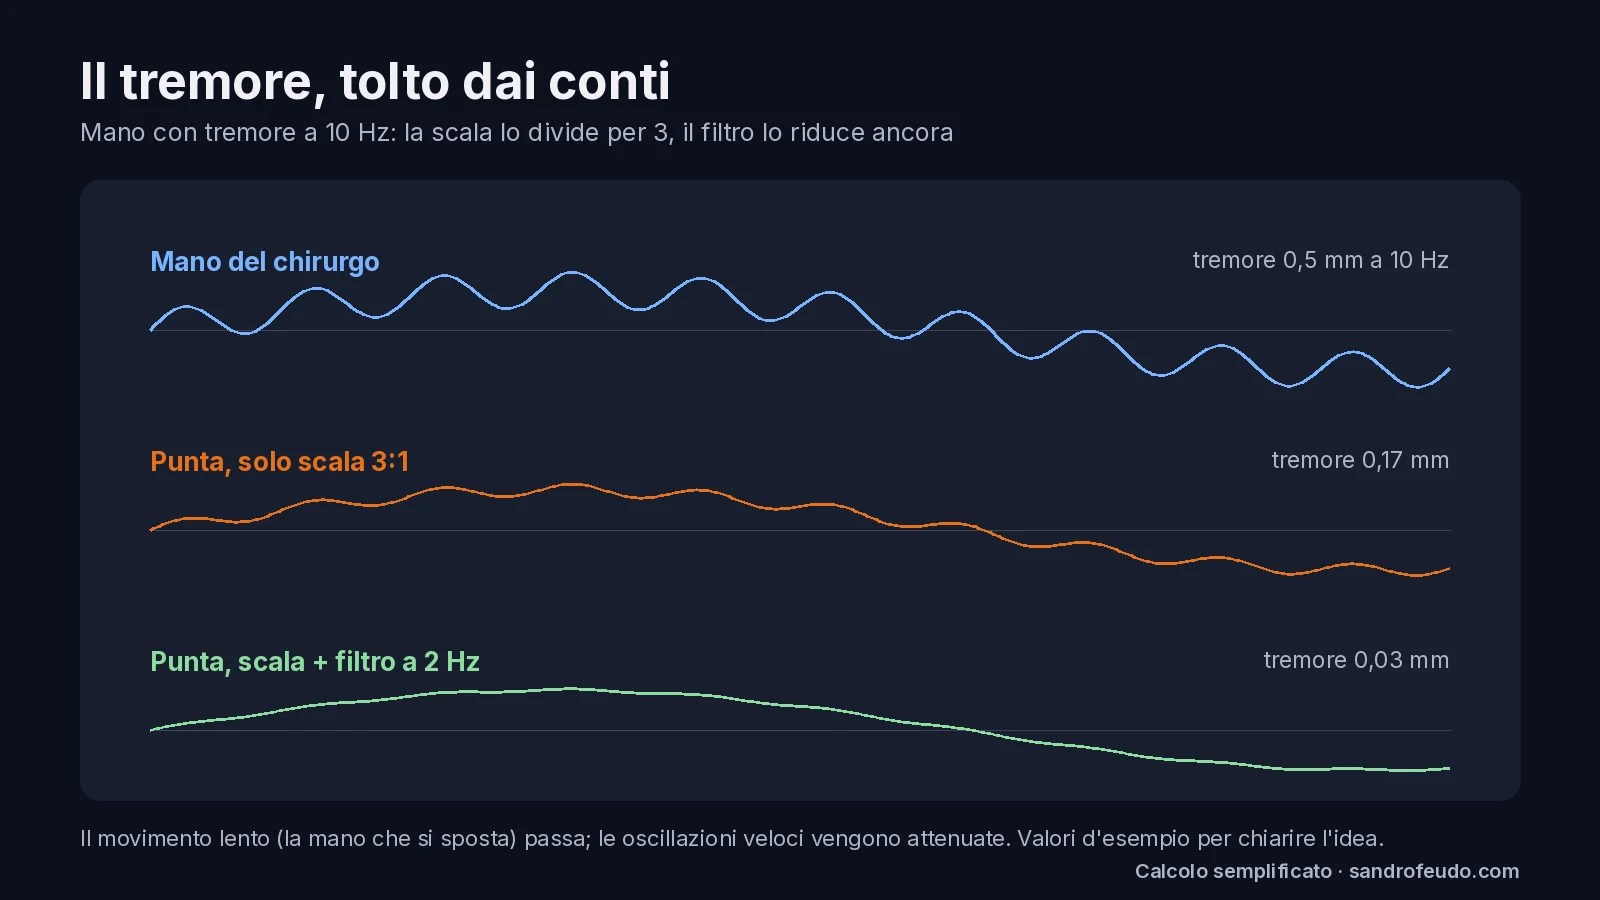
Se vuoi vederlo con i tuoi occhi, nella scheda Robot chirurgico dell’Ospedale c’è un simulatore: la mano disegna un cerchio e la punta lo copia in piccolo, con scala e filtro regolabili.
Un intervento vero: la prostatectomia
L’intervento in cui il robot si è affermato prima è la prostatectomia radicale, l’asportazione della prostata per un tumore. Anche gli interventi ginecologici (come l’isterectomia), quelli al rene e quelli all’intestino sono molto frequenti. Il chirurgo lavora in uno spazio piccolo e profondo, la pelvi, dove l’ingrandimento 3D e la mano «piccola» dello strumento aiutano. Per i passi dell’intervento, con gli strumenti che servono e i controlli, trovi la scheda Chirurgia robotica nell’Ospedale. La storia dei primi casi è del 2000: una ricostruzione francese indica J. Binder, in Germania, a maggio 2000; le prime pubblicazioni sono del 2001.
Funziona meglio? Cosa dicono gli studi
Questa è la domanda che conta, e la risposta è più sobria del marketing. Il caso più studiato è proprio la prostatectomia: nel 2016 uno studio randomizzato pubblicato su The Lancet (Yaxley e colleghi, 326 pazienti) ha confrontato chirurgia robotica e chirurgia aperta. A 12 settimane i risultati funzionali, cioè continenza e funzione sessuale, erano simili: nessuna differenza significativa. Gli autori scrivono che servono controlli a più lungo termine.

Anche per altri interventi il quadro è simile. Una revisione Cochrane del 2019 sull’isterectomia (sei studi randomizzati) ha trovato differenze piccole o nulle su complicazioni e perdita di sangue rispetto alla laparoscopia. Una revisione del 2023 su 45 studi, 13 interventi e 7.364 pazienti non ha trovato differenze significative su mortalità e complicanze nella maggior parte degli studi, ma ha visto tempi operatori più lunghi e costi più alti con il robot. In sintesi: il robot è uno strumento valido, ma non è dimostrato che, a parità di chirurgo, dia risultati migliori in ogni intervento.
E ci sono dei limiti. Il robot costa tra uno e due milioni e mezzo di dollari, più circa 1.500 dollari di materiali per ogni intervento. Un chirurgo ha bisogno di circa 150-250 interventi per diventare davvero bravo. In uno studio su 1.797 operazioni in un ospedale, nel 2,4% dei casi ci fu un guasto meccanico. La FDA, nel febbraio 2019, ha avvertito che per la mastectomia e per la cura o la prevenzione dei tumori non c’è un’autorizzazione specifica e che non sono stati valutati sulla sopravvivenza a lungo termine; l’azienda ha risposto che i suoi sistemi sono autorizzati per molte procedure, comprese quelle eseguite perché il paziente ha un tumore. Nel marzo 2026 Intuitive ha richiamato alcune ricariche per suturatrici dopo un caso con la morte di un paziente. E nel terzo trimestre 2026 ha accantonato 450 milioni di dollari per chiudere una causa collettiva antitrust. Sono notizie da leggere con calma, senza paure e senza entusiasmi.
Avviso importante. Questo articolo è divulgazione tecnica e non è un consiglio medico. Se devi operarti, la scelta della tecnica (robotica, laparoscopica o aperta) si discute con il chirurgo e dipende dalla tua situazione: l’esperienza di chi opera conta più dello strumento. Il robot non è obbligatorio e non è migliore per forza.
I numeri, il mercato e l’Italia
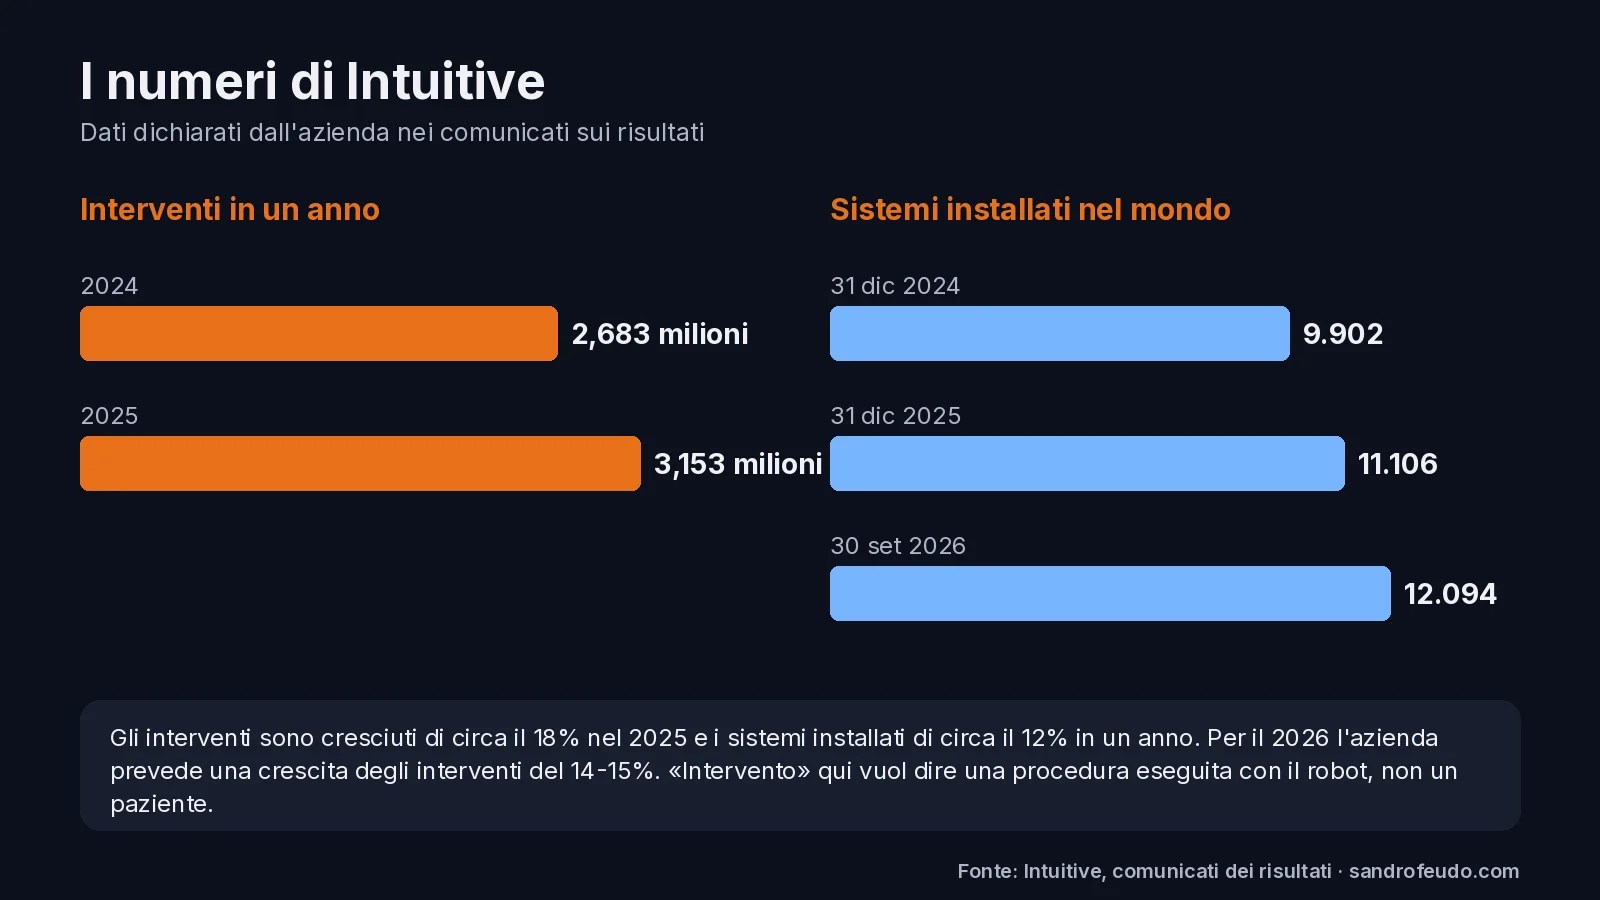
Intuitive ha comunicato che nel 2025 sono stati eseguiti circa 3,15 milioni di interventi con i suoi sistemi da Vinci, il 18% in più del 2024. I sistemi installati nel mondo erano 11.106 a fine 2025 e 12.094 il 30 settembre 2026. Per il 2026 l’azienda prevede una crescita degli interventi del 14-15%.
L’ultima generazione è il da Vinci 5, autorizzato dalla FDA il 14 marzo 2024. Ha strumenti opzionali con feedback di forza, cioè sensori che permettono al chirurgo di «sentire» la forza esercitata sui tessuti: in prove precliniche l’azienda dichiara fino al 43% di forza in meno sui tessuti. A gennaio 2026 sono arrivate le autorizzazioni per alcune procedure cardiache. Esiste anche una versione a porta singola, il da Vinci SP: il primo intervento in Italia è del 7 maggio 2024, all’Istituto Pascale di Napoli (dato del distributore italiano ab medica).
In Italia, secondo Intuitive, a fine 2025 c’erano oltre 470 sistemi da Vinci tra Italia, Spagna e Portogallo; il distributore italiano parlava di circa 200 sistemi attivi nel Paese nel 2024. Il primo da Vinci 5 italiano è stato usato all’Ospedale Sacro Cuore Don Calabria di Negrar, a fine 2025.
Il monopolio sta cominciando a incrinarsi. Medtronic ha avuto l’autorizzazione della FDA per il suo robot Hugo alla fine del 2025, e il 17 febbraio 2026 ha fatto il primo caso commerciale negli Stati Uniti. Johnson & Johnson ha presentato a gennaio 2026 la richiesta di autorizzazione (De Novo) per il robot Ottava, e CMR Surgical ha rinviato di un anno il lancio americano. Altri produttori, anche cinesi e giapponesi, puntano a costare meno.
Il sogno della telechirurgia
Se il chirurgo comanda da una console, perché non può stare a mille chilometri? Perché c’è un limite fisico. La luce in una fibra ottica viaggia a circa 200.000 km/s: per 7.000 chilometri, la distanza dell’operazione Lindbergh, servono 35 millisecondi in un verso, 70 per andata e ritorno, anche con una rete perfetta. E a quella si aggiungono tutti i ritardi di cavi, router e compressione video. Per questo oggi quasi tutti gli interventi si fanno con la console in sala operatoria, e la telechirurgia resta un campo di ricerca.
Dove approfondire nel sito
- La scheda Robot chirurgico dell’Ospedale, con il simulatore di scala e tremore, e il capitolo Chirurgia robotica.
- La sezione Robotica, dove la chirurgia robotica ha ora una sezione dedicata.
- L’Ospedale: ora c’è anche una barra di ricerca per cercare una macchina, un reparto o un intervento.
- Un altro esempio di controllo e sensori: Come si costruisce un drone, e la storia di Arduino.
- Per il lato della medicina e del cervello: Neuralink, a che punto siamo davvero.
Prova tu: quiz ed esercizi
Un robot da Vinci opera da solo?
- Sì, decide il computer
- No: ripete i gesti del chirurgo, che lo comanda da una console
- Solo di notte
- Solo per piccoli interventi
È un sistema «maestro e allievo»: il chirurgo guida, il robot esegue.
Da cosa viene il nome «da Vinci»?
- Dal nome dell’inventore
- Da un ospedale di Vinci
- Da Leonardo da Vinci, omaggio ai suoi studi di anatomia
- Dal nome di un aereo
L’azienda dice che omaggia Leonardo, grande studioso dell’anatomia.
Con una scala 3:1, la mano si muove di 30 mm. Di quanto si muove la punta?
- 10 mm
- 30 mm
- 90 mm
- 3 mm
30 / 3 = 10 mm: i gesti si riducono per lavorare con più precisione.
A cosa serve il «fulcro» attorno al foro nella parete?
- A raffreddare lo strumento
- A far ruotare lo strumento senza stirare la parete addominale
- A misurare la pressione
- A fare luce
Il centro di rotazione fisso evita di stirare i tessuti attorno al foro.
Nello studio randomizzato di Yaxley (Lancet 2016) su 326 pazienti, cosa si trovò a 12 settimane?
- Il robot era molto migliore
- La chirurgia aperta era molto migliore
- Il robot era più veloce
- Risultati funzionali simili, senza differenze significative
Gli autori conclusero che le due tecniche davano risultati simili a 12 settimane e che servivano controlli più lunghi.
Perché la telechirurgia a grande distanza ha un limite fisico?
- Perché i robot si rompono
- Perché serve troppa corrente
- Perché il segnale impiega tempo: 7.000 km in fibra sono circa 35 ms in un verso
- Perché i chirurghi non vogliono
La luce nella fibra viaggia a circa 200.000 km/s: la distanza fa ritardo, anche con rete perfetta.
★☆☆ 1. Con una scala 3:1, il chirurgo deve spostare la punta dello strumento di 5 mm. Di quanto muove la mano?
- La scala dice: punta = mano / 3.
- Quindi mano = 3 × punta = 3 × 5 mm = 15 mm.
★★☆ 2. La mano ha un tremore di 0,5 mm a 10 Hz. Con scala 3:1 e un filtro passa-basso del primo ordine con frequenza di taglio 2 Hz, quanto tremore resta alla punta?
- La scala riduce l’ampiezza a \(0{,}5/3 \approx 0{,}167\) mm.
- Il filtro attenua di \(|H| = 1/\sqrt{1+(10/2)^2} = 1/\sqrt{26} \approx 0{,}196\).
- Tremore alla punta: \(0{,}167 \cdot 0{,}196 \approx\) 0,033 mm, cioè circa 15 volte meno della mano.
★★★ 3. Un chirurgo è a 7.000 km dal paziente e il segnale viaggia in fibra a 200.000 km/s. Qual è il ritardo minimo di andata e ritorno? E a che distanza massima sta se si vogliono al più 100 ms di andata e ritorno, contando solo la fibra?
- Andata: \(7000/200000 = 0{,}035\) s = 35 ms. Andata e ritorno: 70 ms.
- Per 100 ms di andata e ritorno servono 50 ms in un verso: \(d = 0{,}05 \cdot 200000 = \) 10.000 km.
- In realtà i router, la codifica del video e i computer aggiungono ritardo, quindi la distanza utile è molto minore.
Sondaggio
Ti faresti operare con il robot?
Tocca una risposta: il voto è anonimo.
Hai avuto un’esperienza con un intervento robotico, o lavori in sala operatoria? Raccontalo nei commenti, o nel forum.
Fonti
- Wikipedia: da Vinci Surgical System, Intuitive Surgical, Robot-assisted surgery, Leonardo’s robot, Lindbergh operation.
- Intuitive, comunicati sui risultati: quarto trimestre e anno 2025; terzo trimestre 2026; da Vinci 5.
- Yaxley e colleghi, Lancet 2016, «Robot-assisted laparoscopic prostatectomy versus open radical retropubic prostatectomy: early outcomes from a randomised controlled phase 3 study» (DOI).
- Revisione sistematica 2023 su studi randomizzati: Laparoscopic versus robotic abdominal and pelvic surgery (PMC); sintesi della revisione Cochrane 2019 sull’isterectomia: Folkehelseinstituttet.
- FDA, comunicazione del 28 febbraio 2019 sui dispositivi robotici per i tumori.
- MedTech Dive, Top surgical robotics stories in the first half of 2026.
- Italia: ab medica, distributore Intuitive, e Intuitive.
- Foto: da Vinci Xi dell’ospedale di Vesoul (A. BourgeoisP, CC BY-SA 4.0) e anatomia della spalla di Leonardo (pubblico dominio), da Wikimedia Commons. Schemi: sandrofeudo.com. Copertina: immagine provvisoria da foto Commons.
Fine dell'articolo
Ti è stato utile?
Lascia una reazione: mi aiuta a capire cosa scrivere dopo.
Newsletter
Una email a settimana, con calma
Gli articoli nuovi e le novità del sito, tutto insieme. Niente spam: ti iscrivi con doppia conferma e ti cancelli con un clic.
Continua a leggere
 esplorazioneIl cuore artificiale che batte per sempre? Cosa c’è di veroUn post virale parla di un cuore artificiale francese che batte per sempre senza donatore. Il cuore esiste, ma la promessa no: ecco come funziona.Leggi l'articolo →
 esplorazioneCome si legge un ECG: spiegato a chi non è medicoQuadretti, onde P, QRS e T e la regola del 300: come si legge un elettrocardiogramma e perché la macchina riesce a sentire un millivolt.Leggi l'articolo →
 esplorazioneCome funziona il tubo radiogeno? Dentro la macchina dei raggi XUn filamento rovente, un disco di tungsteno che gira a migliaia di giri e 100.000 volt: ecco come nasce una radiografia, e perché il 99% diventa calore.Leggi l'articolo →
Nessun commento, per oraScrivi il primo